
전기차(EV) 파워트레인 기술이 성숙기에 접어들면서, 완성차 및 구동 시스템 업계의 최대 화두는 “어떻게 배터리를 더 늘리지 않고도 주행거리(전비)를 늘리고, 동시에 슈퍼카 수준의 폭발적인 출력을 낼 것인가?”로 요약됩니다.
이 두 마리 토끼는 본래 물리적으로 상충(Trade-off)하는 관계입니다. 고속·고출력을 위해 모터 사양을 맞추면 도심 저속 주행 시 인버터의 스위칭 손실이 커져 전비가 떨어지고, 반대로 효율에만 집중하면 고속 영역에서 Back-EMF에 막혀 출력이 급감하기 때문입니다.
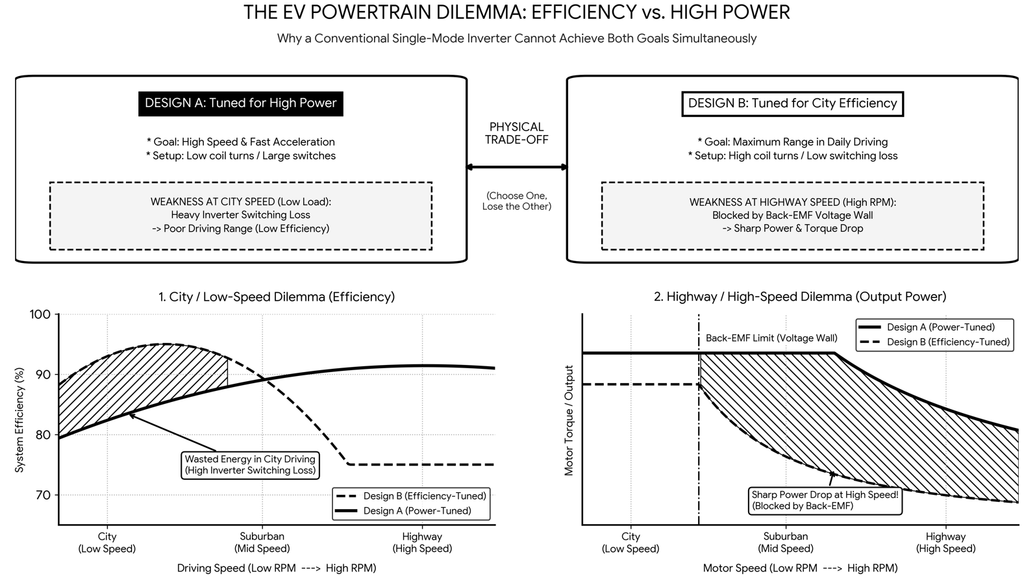
최근 현대자동차그룹을 비롯한 글로벌 선도 OEM들이 차세대 전기차 플랫폼에 도입하고 있는 ‘6상 OEW(Open-End Winding, 개방단 권선) 제어’와 ‘SiC MOSFET + Si IGBT 하이브리드 인버터’ 기술은 이 딜레마를 전력전자 제어 기술로 정면 돌파한 대표적인 사례입니다.
1. 기존 3상(Y-결선) 구동계의 한계와 OEW(개방단 권선)의 등장
일반적인 전기차 모터는 3상(U, V, W) 코일의 한쪽 끝을 내부에서 하나로 묶어 중성점(Neutral Point)을 만드는 Y-결선(Star Connection) 방식을 사용합니다. 구조가 단순하고 1개의 3상 인버터(스위치 레그 3개)만으로 제어할 수 있다는 장점이 있지만, 모터에 인가할 수 있는 최대 전압이 배터리 전압($V_{dc}$)에 의해 엄격하게 제한됩니다.
모터가 고속으로 회전하면 내부에서 회전 속도에 비례하는 역기전력(Back-EMF)이 발생합니다. 인버터가 만들어내는 전압보다 역기전력이 커지면 더 이상 모터에 전류를 밀어 넣을 수 없게 되는데, 이를 극복하기 위해 Field Weakening 수행하면 고속 영역에서 토크가 급격히 떨어지게 됩니다.
Field Weakening: 설계된 정격 속도(Base Speed) 이상으로 초고속 회전시키기 위해 모터 내부의 자속(Magnetic Flux)을 인위적으로 약화시키는 제어 기술
제어의 원리: “자석의 힘을 일부러 상쇄시킨다”
- d축 전류($i_d$) 주입: 모터를 제어할 때 전류를 토크를 만드는 방향($q$축)뿐만 아니라, 자석의 자속 방향과 정반대 방향(역방향)인 $d$축 방향으로 마이너스 전류($i_d < 0$)를 강제로 흘려줍니다.
- 자속 상쇄: 이 마이너스 $d$축 전류가 만들어내는 전자석의 자기가 영구자석의 자속을 바깥쪽에서 찍어 누르며 상쇄시킵니다.
- 결과: 모터 입장에서 “자석이 약해진 것(Weak Field)”과 같은 상태가 됩니다. 자석의 힘이 약해졌으니 회전할 때 발생하는 역기전력의 크기 역시 낮아지게 됩니다.
장점: 배터리 전압을 물리적으로 높이지 않더라도 모터의 회전 한계(RPM)를 대폭 넓혀 고속도로 주행이나 최고속도 영역에서의 출력 저하를 방어할 수 있습니다.
단점 (한계): 영구자석의 힘을 일부러 깎아내리면서 돌리는 것이기 때문에, 고속 영역에서 모터의 효율(전비)이 떨어지고 발열이 증가합니다. 또한 토크를 내는 효율이 나빠지기 때문에 초고속으로 갈수록 낼 수 있는 최대 토크 자체는 줄어들 수밖에 없습니다.
OEW(Open-End Winding) 구조란?
이 한계를 깨기 위해 등장한 것이 OEW(개방단 권선) 방식입니다. 모터 내부에서 묶여 있던 중성점을 과감히 풀어버리고(Open-End), 코일의 양쪽 끝단($U_1, V_1, W_1$ 및 $U_2, V_2, W_2$)을 모두 모터 외부로 인출한 뒤 양단에 각각 3상 인버터(총 6상 레그)를 연결하는 구조입니다.
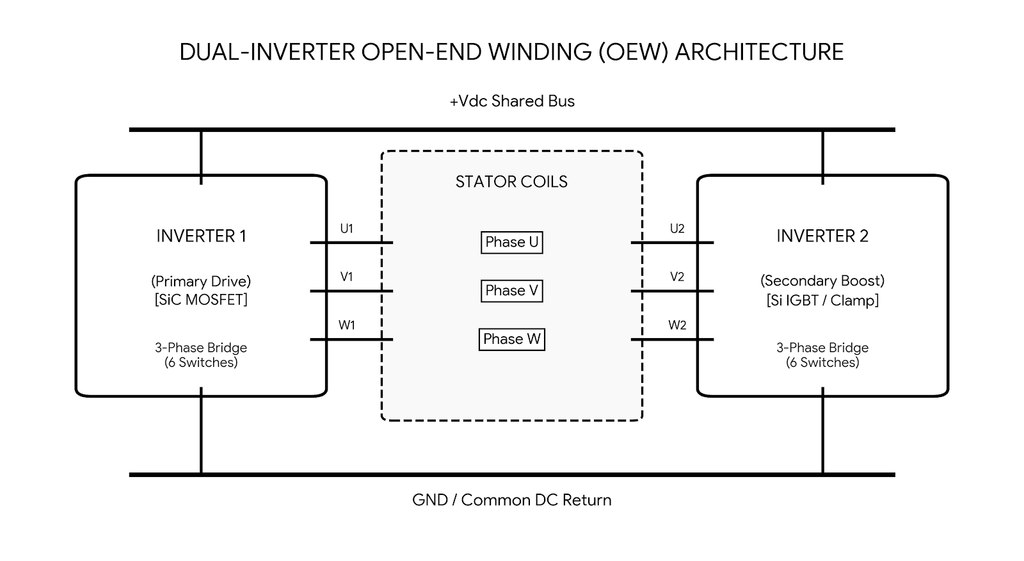
이 구조에서는 각 상(Phase) 권선에 걸리는 전압이 두 인버터 출력 전압의 차이($V_{phase} = V_{inv1} – V_{inv2}$)로 결정됩니다. 즉, 별도의 승압 컨버터(Boost Converter) 없이도 단일 배터리 전압 대비 최대 $\sqrt{3}$배(약 1.73배) 높은 합성 전압을 모터에 인가할 수 있습니다.
2. 주행 상황에 따른 가변 제어: 저토크(고효율) vs 고토크(고출력)
OEW 시스템의 진가는 주행 부하에 따라 인버터의 결선 상태를 소프트웨어적으로 실시간 전환하는 2-Stage 가변 제어에서 나타납니다.
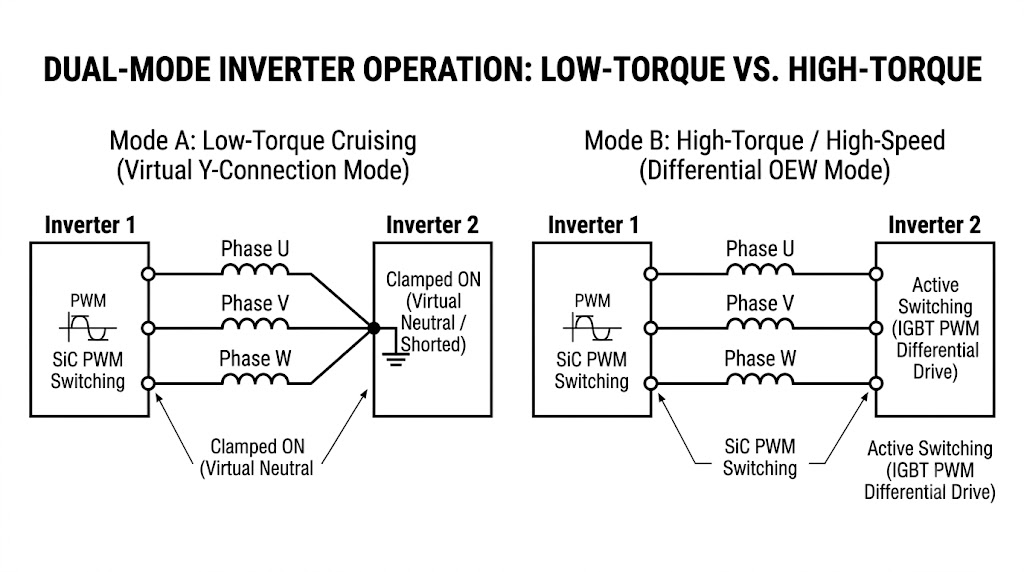
① 저토크 / 일상 주행 영역 (단일 인버터 운전 모드)
도심 정속 주행이나 완만한 가속 시에는 높은 전압이 필요하지 않습니다. 이때 두 인버터를 모두 스위칭하면 오히려 스위칭 손실만 두 배로 늘어납니다.
- 제어 방식: 보조 인버터(Inverter 2)의 상단 또는 하단 스위치 3개를 모두 ON 상태로 고정(Clamping)합니다. 이렇게 되면 Inverter 2가 물리적인 ‘가상 중성점(Virtual Neutral Point)’ 역할을 하게 되어, 모터는 일반적인 3상 Y-결선 모터와 완전히 동일해집니다.
- 효과: 주 인버터(Inverter 1)만 단독으로 PWM 스위칭을 수행하므로 불필요한 스위칭 손실을 완벽히 차단하고 높은 전비를 달성합니다.
② 고토크 / 고속 주행 영역 (듀얼 인버터 차동 구동 모드)
급가속이 필요하거나 고속도로에서 초고속 영역으로 진입할 때는 두 인버터가 동시에 깨어납니다.
- 제어 방식: Inverter 1과 Inverter 2가 서로 $180^\circ$ 위상차를 두고 반대 방향으로 동시에 PWM 스위칭(Differential Drive)을 수행합니다.
- 효과: 권선 양단에 최대 $\sqrt{3} \cdot V_{dc}$의 전압이 걸리면서 고속 역기전력을 손쉽게 이겨냅니다. 결과적으로 모터의 최대 출력 구간이 고속 영역까지 넓게 확장되어 폭발적인 가속력을 끝까지 유지할 수 있습니다.
3. 왜 ‘SiC MOSFET + Si IGBT’ 하이브리드 조합인가?
듀얼 인버터 구조의 가장 큰 단점은 전력반도체 스위치 개수가 6개에서 12개로 두 배 늘어나면서 발생하는 원가 상승입니다. 이를 가장 영리하게 해결한 트렌드가 바로 이종 반도체 하이브리드 매핑입니다.
전력반도체 시장을 양분하는 SiC(실리콘 카바이드) MOSFET과 Si(실리콘) IGBT는 뚜렷한 장단점을 가지고 있습니다.
| 비교 항목 | SiC MOSFET (차세대 전력반도체) | Si IGBT (기존 주력 전력반도체) |
| 스위칭 손실 | 극도로 낮음 (Tail 전류 없음, 고주파 유리) | 높음 (Turn-off 시 Tail 전류 발생) |
| 경부하(저토크) 효율 | 매우 우수 (선형적인 저항 특성 $R_{ds(on)}$) | 보통 (일정 전압 강하 $V_{ce(sat)}$ 존재) |
| 고전류(고토크) 내구성 | 칩 면적 대비 전류 밀도 한계로 고가 | 우수 (대전류 통전 시 가성비 탁월) |
| 부품 단가 | 매우 높음 (Si 대비 수 배 이상) | 낮음 (공정 성숙 및 안정적 수급) |
최적의 역할 분담
차량이 주행하는 전체 시간의 80~90% 이상은 저부하·중부하 정속 주행입니다. 따라서 항상 켜져서 스위칭을 담당하는 주 인버터(Inverter 1)에는 고가의 고효율 SiC MOSFET을 배치하여 일상 주행 전비를 극대화합니다.
반면, 평상시에는 중성점 역할만 하다가 가끔 급가속할 때만 잠깐씩 개입하는 보조 인버터(Inverter 2)에는 가성비가 뛰어나고 대전류 처리에 강한 Si IGBT를 배치합니다.
- 평상시 Inverter 2(IGBT)는 스위칭을 하지 않고 도통만 시켜두므로 IGBT의 최대 약점인 ‘스위칭 손실’이 전혀 발생하지 않습니다.
- 전체 12개 스위치 중 6개만 SiC를 사용하므로, All-SiC 듀얼 인버터 대비 원가는 대폭 낮추면서 실주행 전비 효율은 99% 동일하게 가져가는 최적의 아키텍처가 됩니다.
4. Zero-Sequence Current(ZSC) 억제 제어
물론 하드웨어를 이렇게 구성한다고 해서 모든 것이 해결되지는 않습니다. 두 인버터가 하나의 배터리(공통 DC 링크)를 공유하는 OEW 구조에서는 치명적인 부작용이 하나 발생하는데, 바로 영상분 전류(ZSC, Zero-Sequence Current)입니다.
기존 Y-결선에서는 중성점이 고립되어 있어 3상 전류의 합이 무조건 0($I_u + I_v + I_w = 0$)이 되지만, OEW 구조에서는 두 인버터와 모터를 관통하는 폐루프(Closed-loop)가 형성되어 영상분 전압($V_{zsc}$)이 발생하면 모터 내부로 불필요한 순환 전류가 흐르게 됩니다. 이 전류는 토크를 만들지 못하고 오직 코일 발열과 인버터 손실, 토크 리플(진동·소음)만 유발합니다.
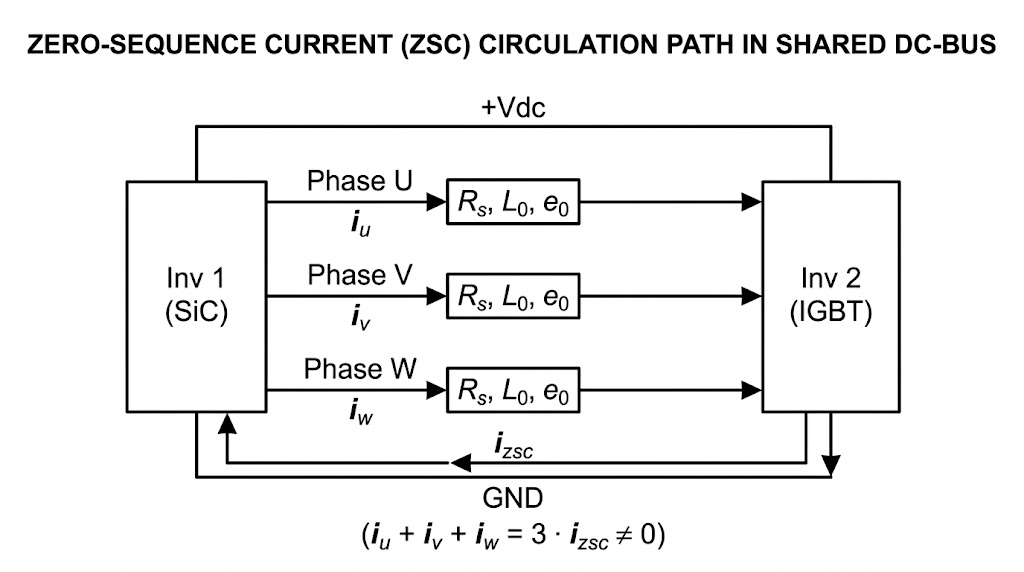
이를 해결하기 위해 최신 인버터 제어기(MCU)에는 다음의 제어 알고리즘이 탑재됩니다.
- 3D-SVPWM (3차원 공간 벡터 변조): 두 인버터가 만들어내는 64개($8 \times 8$)의 스위칭 전압 벡터 중 영상분 전압을 유발하지 않는 유효 벡터와 영벡터 조합만을 정밀하게 선택하여 변조합니다.
- 능동형 데드타임 보상 (Active Dead-time Compensation): SiC와 IGBT는 스위칭 속도(Turn-on/off 시간)가 서로 다릅니다. 이 비대칭성으로 인해 발생하는 미세한 전압 오차를 실시간 전류 피드백을 통해 소프트웨어적으로 상쇄합니다.
다음의 글도 참고하세요
